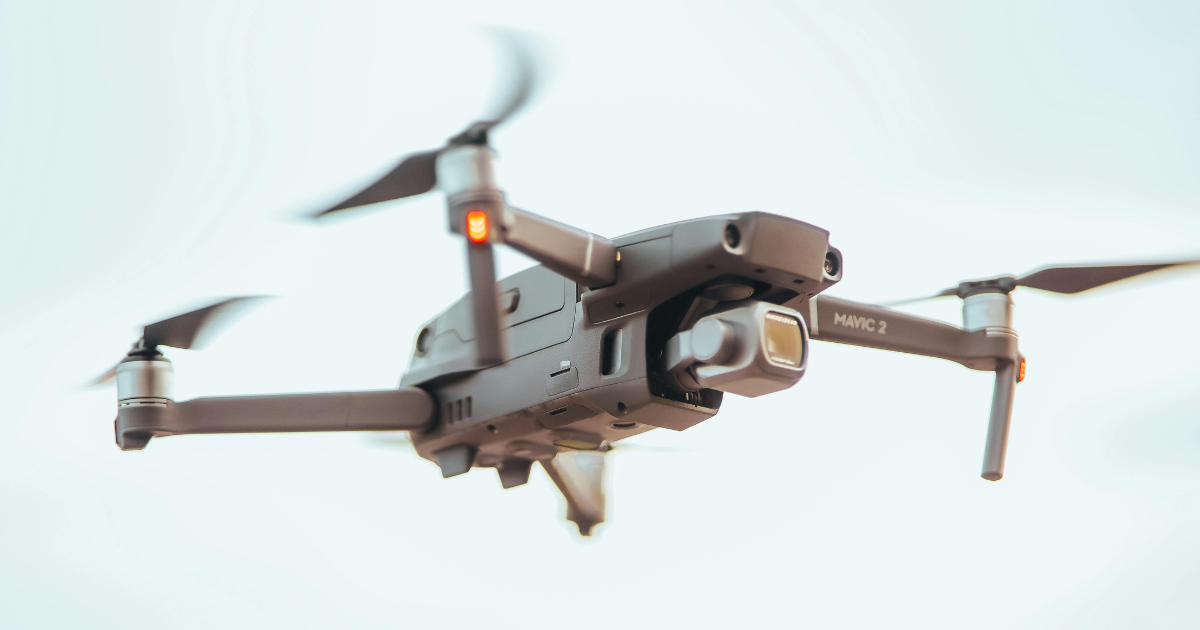
Você solta os manches do controle esperando que o drone fique parado no ar, mas ele começa a “flutuar” para os lados, derivar lentamente ou até oscilar, mesmo sem nenhum comando seu. Essa situação costuma gerar frustração e insegurança, especialmente para quem está começando e espera que o drone simplesmente pare no lugar quando o controle é solto.
A boa notícia é que esse comportamento tem explicações claras — e, na maioria dos casos, soluções simples. Entender por que isso acontece é o primeiro passo para conseguir um hover estável e confiável.
Neste guia, você vai entender como o modo hover realmente funciona, quais são as causas mais comuns de instabilidade no ar (do vento à calibração), e vai aprender técnicas práticas para controlar e estabilizar o drone com mais precisão. Ao final, você vai saber exatamente o que fazer da próxima vez que o drone insistir em não ficar parado.
O que é o modo hover e como ele deveria funcionar
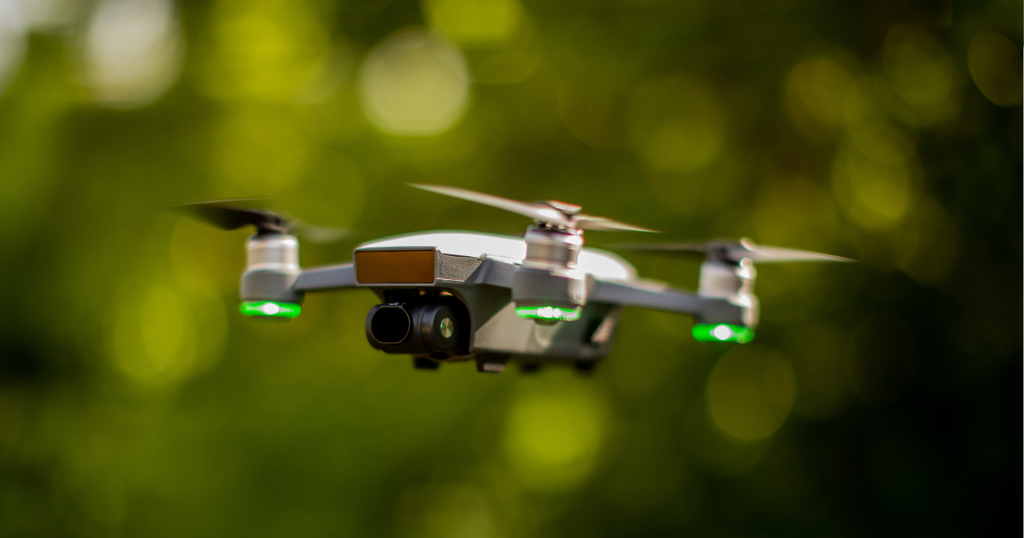
Antes de entender por que o drone às vezes não permanece parado no ar, é importante saber como esse comportamento deveria funcionar na teoria. O hover não é mágica — é o resultado de um conjunto de sensores trabalhando em conjunto para manter o equipamento estável.
Como o drone usa sensores para se manter parado no ar
Quando os manches do controle estão na posição central, o drone deveria permanecer parado no ar, compensando automaticamente pequenas variações de posição. Isso é possível graças a um conjunto de sensores internos, como o giroscópio, que detecta inclinações, o acelerômetro, que mede mudanças de velocidade e movimento, e, em muitos modelos, sensores de altura e câmeras voltadas para baixo, que ajudam a identificar deslocamentos em relação ao solo. Esses sensores trabalham em conjunto, várias vezes por segundo, fazendo pequenos ajustes na velocidade de cada hélice para manter o drone na mesma posição, mesmo diante de pequenas interferências externas.
A diferença entre hover em ambiente fechado e ao ar livre
O comportamento do hover pode variar bastante dependendo do ambiente. Em espaços fechados, sem vento e com boa iluminação, os sensores voltados para baixo conseguem identificar padrões no chão com mais facilidade, resultando em um hover geralmente mais estável e preciso. Já ao ar livre, o drone passa a depender também do sinal de GPS para se manter posicionado, além de estar exposto a variáveis como vento, mudanças de luminosidade e superfícies irregulares, como grama ou água, que podem dificultar a leitura dos sensores inferiores. Por isso, é natural que o hover ao ar livre apresente pequenas oscilações que dificilmente aparecem em ambientes fechados e controlados.
Por que o drone oscila ou “foge” da posição
Entendido o funcionamento ideal do hover, é hora de olhar para as causas mais comuns que fazem o drone se comportar de forma diferente do esperado, derivando, oscilando ou “fugindo” da posição mesmo sem nenhum comando do piloto.
Interferência do vento, mesmo em rajadas leves
O vento é, de longe, a causa mais comum de instabilidade no hover ao ar livre. Mesmo rajadas leves, muitas vezes imperceptíveis para uma pessoa parada no chão, podem ser suficientes para deslocar um drone leve alguns centímetros ou até metros de sua posição original. Em altitudes um pouco maiores, o vento tende a ser ainda mais forte e constante do que próximo ao solo, o que explica por que o drone pode parecer estável logo após a decolagem e começar a oscilar conforme ganha altura.
Calibração incorreta da bússola ou dos sensores
Quando a bússola ou os sensores internos não estão calibrados corretamente, o drone pode interpretar sua posição e orientação de forma equivocada, tentando “corrigir” um desvio que na verdade não existe. Isso costuma resultar em um drone que deriva constantemente para uma mesma direção, mesmo em ambientes sem vento, ou que apresenta movimentos leves e contínuos enquanto tenta se estabilizar. Esse problema tende a ser mais comum após viagens longas, mudanças de local de uso ou quando o drone é ligado próximo a estruturas metálicas ou equipamentos eletrônicos que podem interferir na leitura da bússola.
Superfícies reflexivas ou irregulares abaixo do drone
Muitos drones utilizam câmeras voltadas para baixo para ajudar na estabilização, especialmente em altitudes mais baixas. O problema é que essas câmeras dependem de padrões visuais claros no solo para funcionar corretamente. Superfícies muito reflexivas, como água, vidro ou piso muito claro, além de superfícies uniformes demais, como grama muito curta ou concreto liso, podem dificultar essa leitura, fazendo com que o sistema de estabilização perca referência e o drone oscile mais do que o normal.
Sinal de GPS fraco ou instável
Ao ar livre, boa parte da estabilidade do hover depende de um sinal de GPS forte e consistente. Em locais com muitos obstáculos ao redor, como prédios altos, árvores densas ou até condições climáticas específicas, o sinal de GPS pode enfraquecer ou variar constantemente. Quando isso acontece, o drone perde parte da sua capacidade de manter uma posição fixa, resultando em pequenos deslocamentos, especialmente perceptíveis quando comparados a um hover realizado em uma área aberta e sem interferências.
Como identificar se o problema é do drone ou do ambiente
Depois de conhecer as principais causas de instabilidade no hover, o próximo passo é descobrir se o problema está relacionado ao ambiente em que você está voando ou se há, de fato, algo que precisa ser ajustado no próprio drone.
Testando o hover em local fechado e sem vento
Uma das formas mais simples de isolar a causa do problema é realizar um teste de hover em um ambiente fechado, amplo e sem correntes de vento, como uma garagem grande ou um salão vazio. Nessas condições, boa parte das variáveis externas, como vento e sinal de GPS instável, deixam de interferir no resultado. Se o drone permanecer estável nesse ambiente controlado, é provável que a instabilidade observada ao ar livre esteja mais ligada a fatores como vento ou qualidade do sinal de GPS do que a um problema no próprio equipamento. Por outro lado, se o drone continuar oscilando ou derivando mesmo nesse cenário mais controlado, isso é um forte indício de que o problema está relacionado à calibração ou aos sensores internos.
Sinais de que a calibração precisa ser refeita
Alguns comportamentos específicos costumam indicar que é hora de recalibrar a bússola ou os sensores do drone. O sinal mais comum é uma derivação constante para a mesma direção, mesmo em ambientes sem vento e com boa cobertura de GPS. Também vale desconfiar da calibração quando o drone apresenta dificuldade para decolar em linha reta, tendendo a se inclinar para um lado logo nos primeiros centímetros de subida, ou quando o aplicativo do fabricante exibe algum aviso relacionado à bússola ou aos sensores. Nesses casos, o ideal é seguir o processo de calibração indicado no manual do drone antes do próximo voo, repetindo o procedimento sempre que o equipamento for usado em uma região muito distante de onde foi calibrado pela última vez.
Técnicas para controlar e estabilizar o hover
Depois de entender as causas da instabilidade e verificar se o problema está no ambiente ou no próprio drone, é hora de colocar em prática algumas técnicas que ajudam a manter o hover mais estável, mesmo diante de pequenas interferências externas.
Ajustando pequenos movimentos no manche para compensar oscilações
Mesmo com um drone bem calibrado e boas condições climáticas, é normal precisar fazer pequenos ajustes manuais no manche de vez em quando para manter a posição desejada. A técnica aqui é trabalhar com movimentos mínimos e graduais, corrigindo a direção assim que a oscilação começar, em vez de esperar o drone se afastar muito da posição original. Corrigir cedo, com toques leves, exige uma força muito menor do controle do que tentar trazer o drone de volta depois de um desvio maior, tornando a estabilização mais suave e natural.
Utilizando o modo GPS ou modo posicionado, se disponível
Muitos drones voltados para iniciantes possuem diferentes modos de voo, e um deles costuma ser o modo GPS ou modo posicionado. Esse modo utiliza o sinal de GPS de forma mais intensa para travar a posição do drone no ar, reduzindo significativamente a necessidade de correções manuais durante o hover. Vale a pena verificar no manual do seu drone se esse modo está disponível e ativá-lo, especialmente durante os primeiros voos ao ar livre, já que ele costuma proporcionar um hover consideravelmente mais estável do que os modos sem esse tipo de travamento.
Praticando hover em diferentes alturas
Por fim, é importante praticar o hover em diferentes alturas, já que a estabilidade pode variar bastante entre elas. Próximo ao solo, o drone tende a se beneficiar da leitura das câmeras inferiores e do chamado efeito solo, que ajuda na sustentação. Já em alturas maiores, essa referência visual se perde e o vento costuma ser mais intenso, exigindo mais correções manuais. Treinar o hover nessas diferentes condições ajuda o piloto a desenvolver sensibilidade para identificar rapidamente quando uma oscilação é normal do ambiente ou quando indica um problema que precisa ser investigado.
Erros comuns que atrapalham o domínio do hover
Mesmo conhecendo as técnicas corretas, alguns hábitos acabam atrapalhando o progresso do piloto no domínio do hover. Identificar esses erros ajuda a corrigir o quanto antes e a evoluir de forma mais consistente.
Ficar corrigindo o drone o tempo todo, sem deixar ele se estabilizar sozinho
Um erro comum entre iniciantes é mexer no controle constantemente, mesmo diante de oscilações mínimas que o próprio drone conseguiria corrigir sozinho através dos seus sensores internos. Esse excesso de intervenção manual acaba gerando o efeito contrário ao desejado: em vez de um hover suave, o resultado é um movimento nervoso e irregular, já que o piloto está reagindo a variações naturais que fazem parte do funcionamento normal do equipamento. O ideal é observar o drone por alguns segundos antes de agir, dando espaço para que os próprios sensores façam o trabalho de estabilização, e intervindo apenas quando a oscilação for realmente perceptível e contínua.
Treinar hover apenas em ambientes com muito vento
Por outro lado, tentar treinar o hover exclusivamente em dias de vento forte também é um erro comum, geralmente motivado pela pressa de já praticar em condições reais de uso. O problema é que, nesse cenário, o piloto passa boa parte do tempo apenas reagindo às interferências do vento, sem conseguir de fato sentir e memorizar como é um hover verdadeiramente estável. O mais indicado é começar o treino em dias calmos, com pouco ou nenhum vento, para criar uma referência clara de estabilidade, introduzindo gradualmente condições mais desafiadoras apenas depois que o controle básico já estiver bem consolidado.
Ver o drone oscilar ou derivar quando deveria ficar parado no ar pode ser frustrante, mas como vimos ao longo deste artigo, esse comportamento quase sempre tem uma explicação clara. Seja o vento, uma calibração desatualizada, superfícies difíceis de ler pelas câmeras inferiores ou um sinal de GPS instável, cada causa tem um caminho de solução simples: testar o drone em ambiente controlado, recalibrar quando necessário, ativar o modo GPS disponível e treinar a sensibilidade para pequenas correções no manche.
Vale reforçar que dominar o hover não é apenas mais uma habilidade entre tantas outras — é a base sobre a qual todos os outros movimentos do drone são construídos. Um piloto que consegue manter um hover estável já resolveu boa parte do trabalho necessário para avançar, recuar, girar e realizar manobras mais complexas com segurança e controle.
Agora que você já entende como estabilizar o hover, que tal dar o próximo passo? Confira nosso artigo “Movimentos básicos: frente, trás e giro lateral” e continue evoluindo na sua jornada como piloto de drone.
1 comentário em “Por que seu drone não fica parado no ar? Entenda o modo hover e como controlá-lo”
Comentários fechados.